点云探测空间
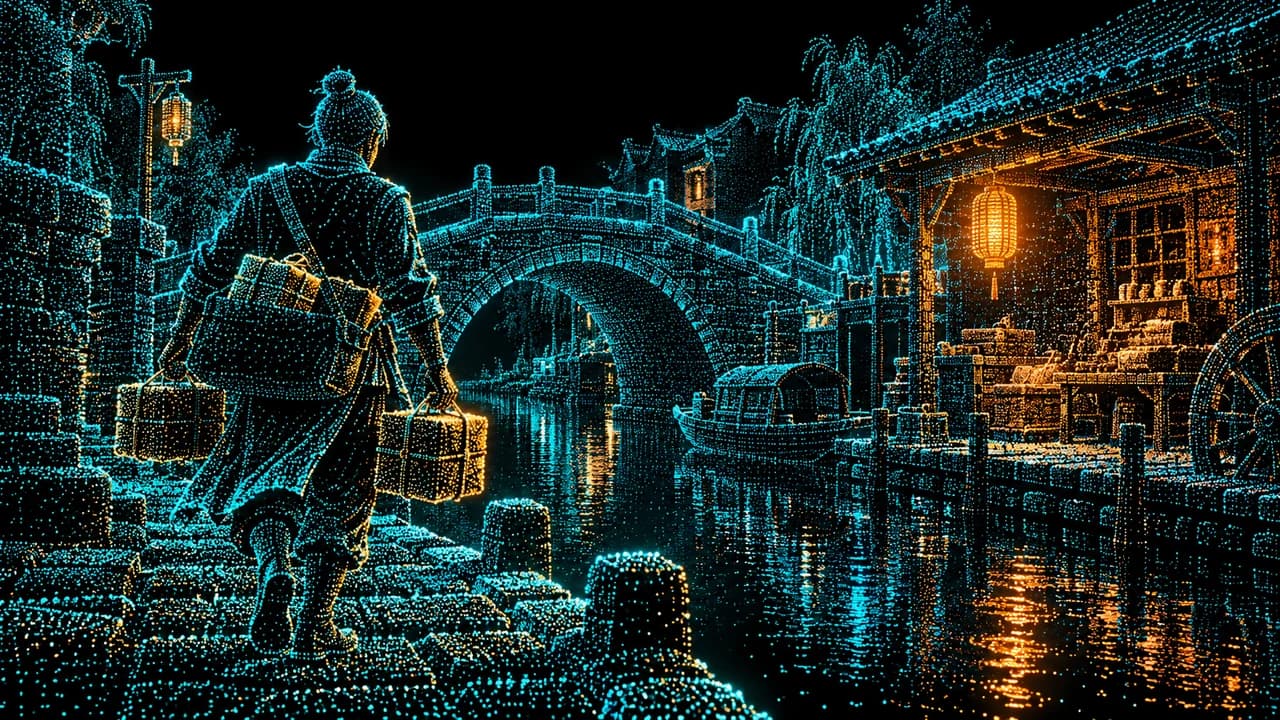
以点状采样逐渐显露空间,让观看本身参与探索。它区别于连续表面的线框,也不等同于随机粒子特效。
特征要点
- 点密度需要说明表面
- 采样颜色有明确含义
- 已经发现的路线保持可追踪
适合的玩法
适合探测、考古式探索和空间推理;需要辅助手段降低迷路和视觉疲劳。
代表作品
怎样把它做成一套游戏画面
窄风格参考:以一个强案例说明边界,不把相似题材凑成同类。
建议素材清单
- 角色:稳定的探测位置标识
- 场景:可采样的明确几何
- 界面:扫描范围、返回路线与目标
动作与反馈
点位附着表面,扫描显露可渐进,但转镜时已知地形不能无故漂移。
主要制作投入
点数预算、存储、遮挡与导航反馈需要共同设计;视觉稀疏不保证低性能开销。
从这个小场景开始
用点云逐步显露一座桥与工坊,信使位置固定标记,找齐三包裹。
预算有限时怎样简化
固定镜头、限制点数,先只扫描一个区域,并提供路线重置。
完成后检查什么
点数减少后还能判断桥面吗?关掉颜色编码后是否仍有深度与返回线索?
带走制作规范
包含当前语言的视觉规则、素材建议、制作范围和来源。这里提供的是规范,素材仍需按项目制作。
制作规范 v1 · 原创编辑与示例 · 来源作品素材未包含
提示词示例
点云探测空间. 点密度需要说明表面. 采样颜色有明确含义. 已经发现的路线保持可追踪. 用点云逐步显露一座桥与工坊,信使位置固定标记,找齐三包裹。
点云探测空间. 角色:稳定的探测位置标识|场景:可采样的明确几何|界面:扫描范围、返回路线与目标. 点位附着表面,扫描显露可渐进,但转镜时已知地形不能无故漂移。. 点数减少后还能判断桥面吗?关掉颜色编码后是否仍有深度与返回线索?
常见误区
好看的扫描截图不代表导航舒服,必须验证连续移动和回头寻找的体验。
观察与来源
案例用于对照公开资料。开发者资料与社区 Wiki 分别署名;资料核验不等同于本图鉴已完成原作实机测试。
- Scanner Sombre
官方说明以激光扫描揭示洞穴,观察点云显露与空间导航的关系。
带到工坊的设想
打开 AI 工坊,并把下面的设想填进输入框。生成前可以修改,不会自动开始。
制作单屏送货小游戏,点击目的地移动,送达三件包裹后完成,可重开。视觉采用点云探测空间。用点云逐步显露一座桥与工坊,信使位置固定标记,找齐三包裹。
接着看
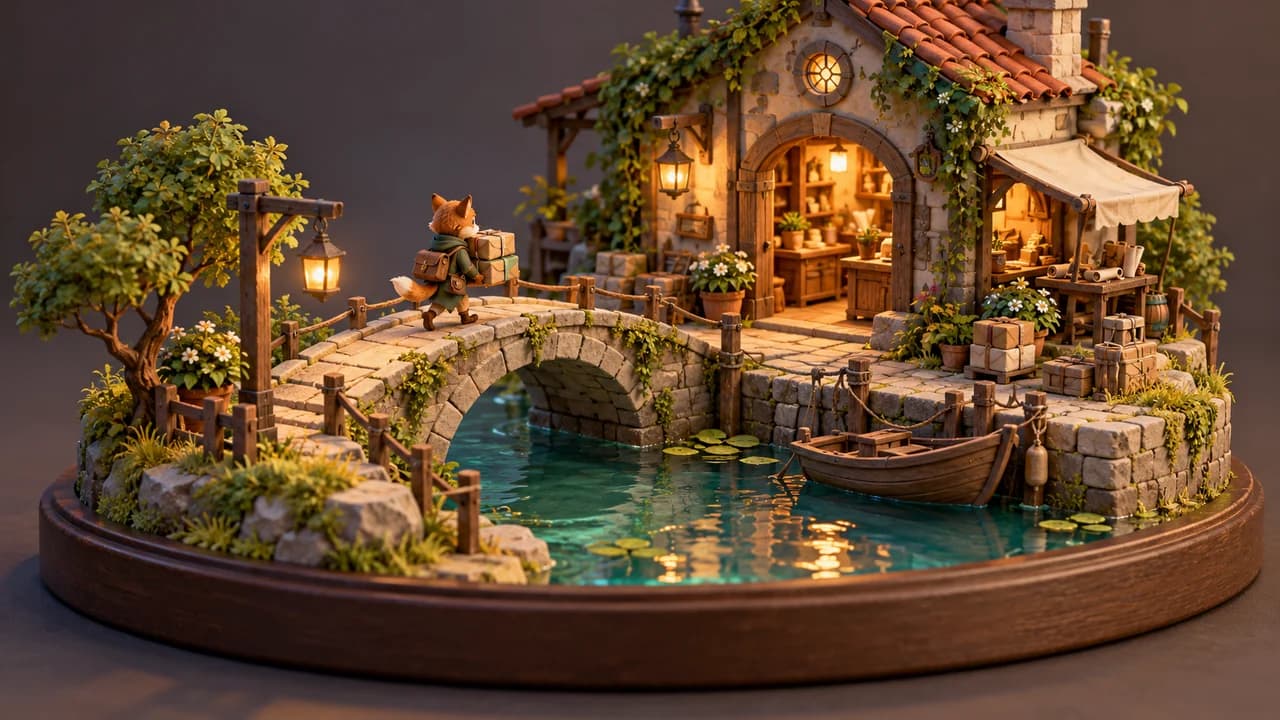
封面为 AI 生成的原创风格示意图。代表作品的名称仅供对照其公开可见的设计选择,权利归各自权利人。本图鉴不提供代表作品的截图或素材。提示词和组合设想是给新作品用的原创草稿。